无人机整机
 无人机配件
 无人机服务
 设备与工具
固件更新必要性
本次 C-RTK 3 X20P 固件升级对其定位性能存在关键影响,为保障设备正常使用,请广大用户必须完成升级。
注:2026年10月14日及之后交付的 C-RTK 3 X20P 模块出厂即完成升级,用户收到后无需再执行升级操作。
升级内容
🔹 新增:
1、GNSS_PPP_ENABLE 参数,用于启用/关闭 PPP 快速配置;默认为0(关闭),1为启用。中国大陆建议关闭。
2、MAG_CAN_SEND 参数,用于启用/关闭罗盘数据,默认1(启用),0为关闭。
3、CAN1_BITRATE 参数,用于 CAN (不含CAN FD)下兼容同总线设备的比特率;默认1000000,可修改为500000。
🔹 修复:
1、修复干扰导致的定位异常问题。
升级流程
一、升级系统固件
将 C-RTK 3 X20P 连接至智能控制器(控制器运行 ArduPilot 固件)。
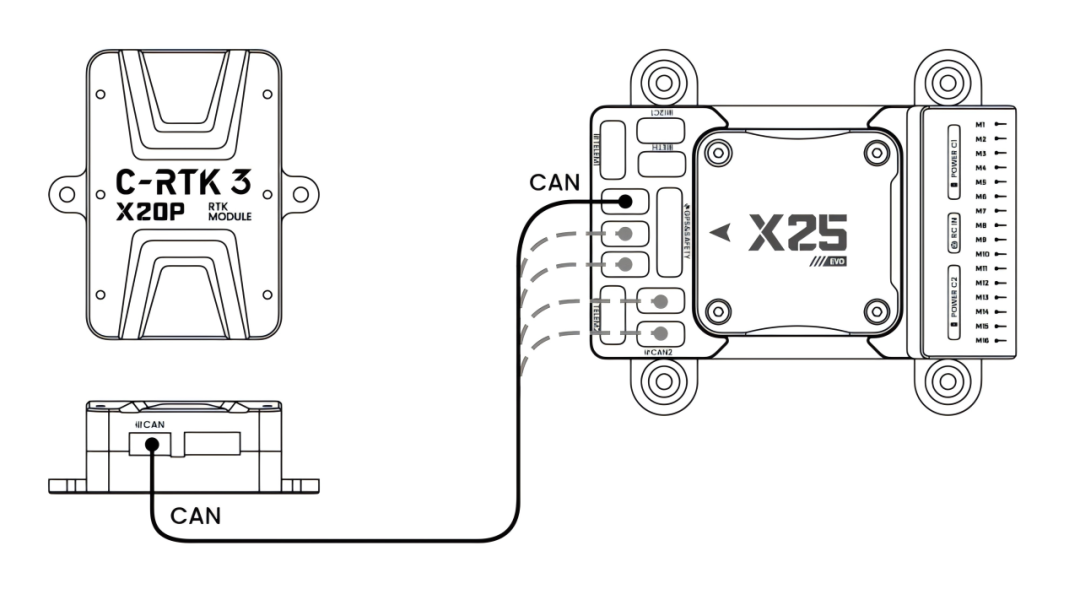
1、下载固件文件 C-RTK3-X20P--v1.11.bin。
2、通过 USB 线将控制器连接至电脑。
3、运行 Mission Planner 地面站并连接进入“初始设置|可选硬件| DroneCAN 界面”。
4、根据硬件连接选择 MAVLinkCAN1/2 连接获取 CAN 设备清单,在 C-RTK 3 X20P 设备的右侧点击“Menu”控件选择“Update”;在线升级弹窗选择“No”。
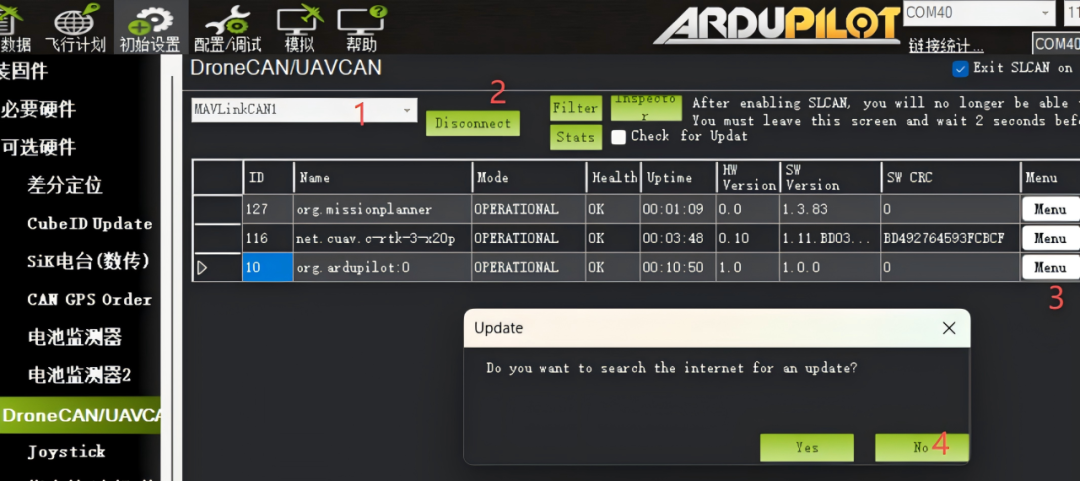
5、在文件选择器中选择固件文件并打开,等待升级完成。
二、升级 GNSS 接收机固件
1、下载【C-RTK3 X20P 接收机固件升级工具】(仅支持 Windows)。
2、下载【X20P GNSS 固件文件】。
3、运行 C-RTK 3 X20P 接收机固件升级工具;点击“浏览”,找到 X20P-GNSS 固件文件。
4、通过 USB 线将 C-RTK 3 X20P 接入电脑,系统将自动检测设备并烧录固件至 GNSS 接收机。

▲ C-RTK 3 X20P 烧录过程
1、升级系统固件下载链接:https://manual.cuav.net/c-rtk-serial/C-RTK3-X20P/C-RTK3-X20P-v1.11.bin
2、固件文件(接收机)和工具下载链接:https://manual.cuav.net/c-rtk-serial/C-RTK3-X20P/X20P-GNSS.rar
2008,将无人机开源飞控引入国内,推出了自主设计的高性价比无人机控制器,推动和填补了国内无人机空白。
2012,CUAV正式成立且建成自家生产线,并与国际ArdupilotPX4建立合作,完善了无人机控制器及相关产品。先进的产品与可靠的品质,获得了行业的认可。
2015,组建研发团队,开始软硬件共同研发。成为Dronecode基金会成员,成为Ardupilot官方合作企业。2016,业内首款自主研发mavlink协议的无线高清图数一体链路-Hacklink问世,将客户群扩大至世界各个角落。
公司整体搬迁至中国(广东)自由贸易区广州南沙新区,研发工程师达到20多名,推出高精度差分GPS: C-RTK并大量应用在测绘、无人机表演行业。2018,通过国际质量标准体系ISO9001认证。且推出业内首款商用的:LTE网络的无人机云端系统(UAV-HUB)、LTE网络的通讯模块(LTE-LINK),将无人机无限距离远端控制、云端化的理念引入行业应用。
2017,现在,我们已经拥有自己的研发团队与生产线。并开发了PC端,安卓端,网页端的无人机应用,配合自主研发的飞行控制系统 、GPS定位系统、 无线数字链路系统和无人机云端(UAV-HUB)解决方案, 让无人机更好的服务于每一个应用。