无人机整机
 无人机配件
 无人机服务
 设备与工具
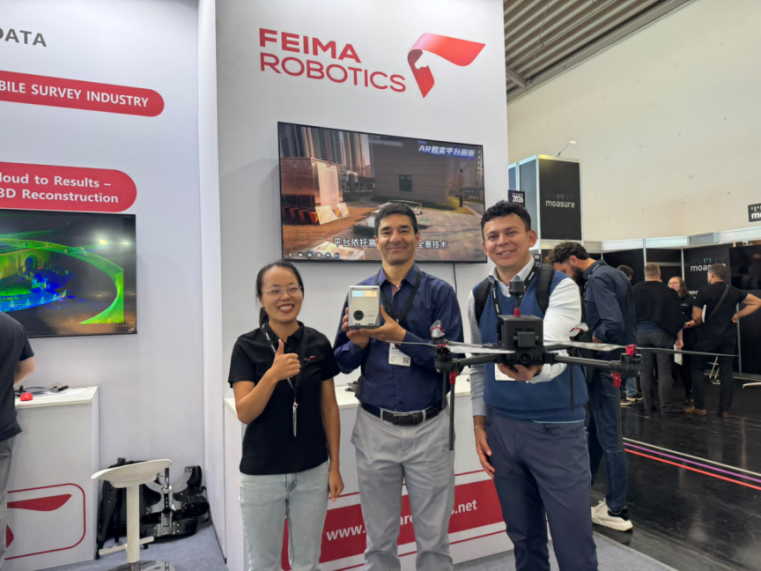
9月15日,INTERGEO 2026于德国慕尼黑新国际博览中心正式启幕。作为全球地理信息行业一年一度的顶级盛会,本次展会汇集地信领域前沿技术、创新成果与行业精英,共探地理空间产业全新发展方向。飞马机器人携新一代三维建模系统Pocket 3D、SLAM手持激光扫描仪系列产品及场景化解决方案集中亮相,向全球彰显中国空间数据采集技术的创新实力。
01
Pocket 3D展会首秀,革新3DGS生成范式
当下,三维高斯泼溅(3DGS)实景重建技术凭借高精度、高写实、高效率的核心优势,已然成为测绘地理信息领域数字化革新的核心赛道,持续推动空间数据采集与三维建模行业向智能化、轻量化、实景化方向迭代升级。在本次行业重磅盛会上,飞马机器人全新自研3DGS内容生产利器——Pocket 3D 新一代三维建模系统重磅首秀,凭借创新的技术架构、轻量化的产品形态与全场景的适配能力,迅速成为现场焦点,收获众多行业客户与合作伙伴的高度关注与认可。
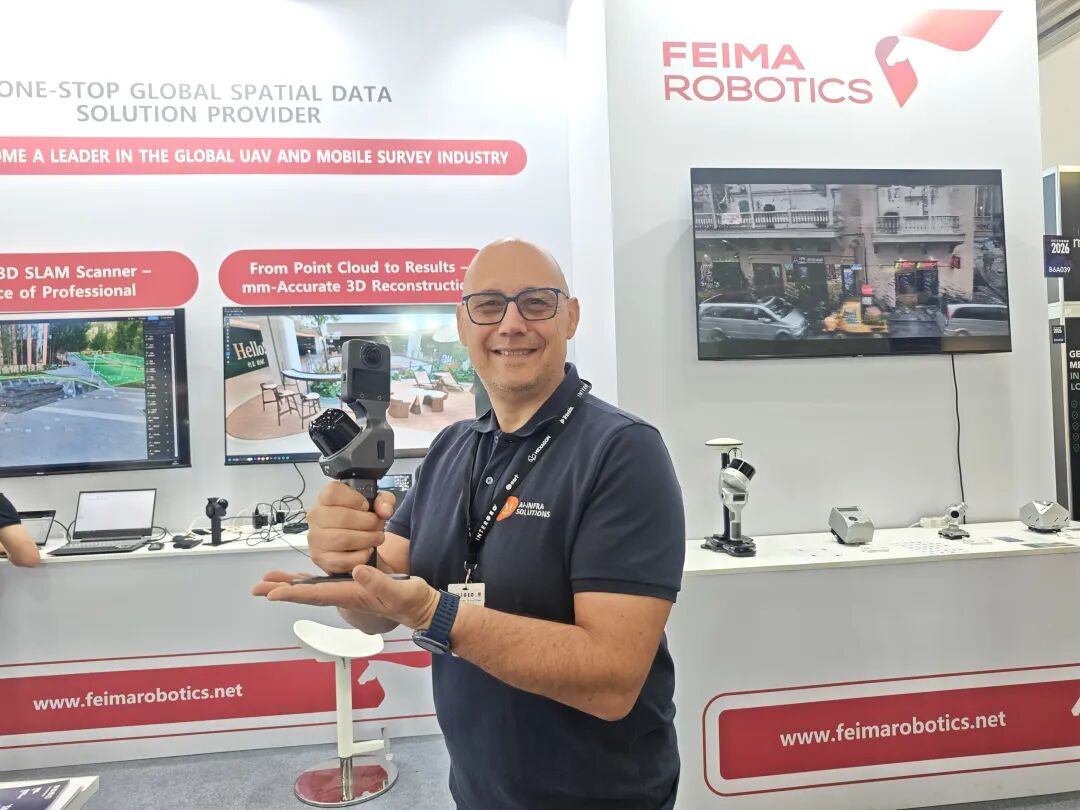
作为革新三维建模作业模式的全新产品,Pocket 3D深度融合激光SLAM与全景相机双重核心技术,打造出差异化的全新形态三维重建设备。产品搭载高度集成化移动测量激光核心传感模块,硬件性能稳定、算法成熟,可适配复杂作业环境,高效、精准、稳定地完成全维度空间数据采集工作,从源头保障空间数据的完整性与精准度。同时,设备配备专属供电手柄,可实现设备持续续航、不间断作业,有效提升外业采集效率。此外,产品具备极强的开放性与拓展性,可完美兼容多款第三方全景相机,支持按需搭配、灵活组合,低成本适配不同精度、不同场景的作业需求,大幅降低行业三维建模的设备准入门槛。
聚焦泛测绘领域快速测量的核心痛点,Pocket 3D针对性优化作业流程,攻克了传统三维建模操作繁琐、耗时久、复杂场景适配性差等行业难题。设备可快速完成高精度点云数据采集,原生支持大场景3D高斯泼溅(3D Gaussian Splatting)智能建图,单次作业即可输出四类标准化模型成果,一站式满足多元建模需求,显著提升室内外复杂场景下的三维建模效率与成果质量,让专业级三维建模作业更高效、更便捷、更轻量化。
02
全链产品矩阵:从手持到机载的多形态作业
随着实景三维中国建设持续推进、数字孪生应用不断普及以及新型基础测绘工作全面开展,轻量化移动测绘技术已成为测绘地理信息领域重要的发展趋势之一。除Pocket 3D外,飞马机器人本次展会重点展出以多模态数据采集为核心的全系列SLAM手持激光扫描仪产品矩阵,全方位适配各类场景下的移动测量作业需求。
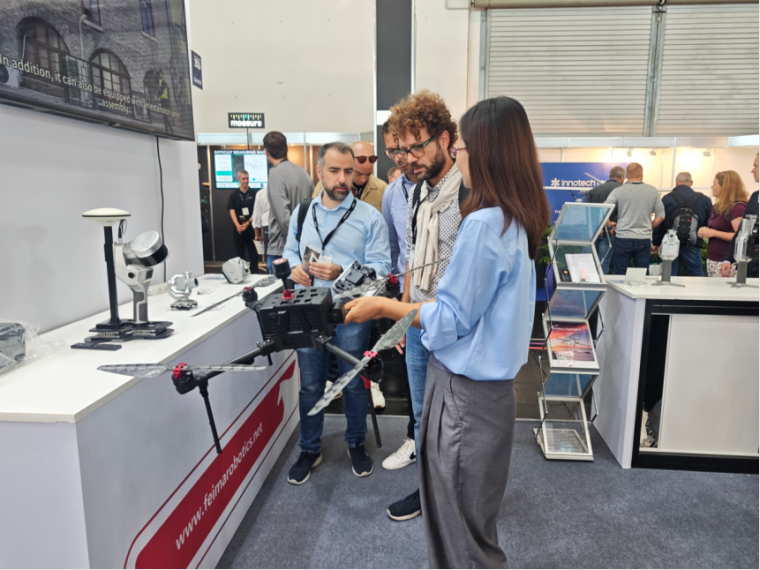
在3D移动测量板块,飞马机器人重磅亮相SLAM200、SLAM200E、SLAM2000、SLAM1000等多款手持激光扫描仪。产品梯度完善,覆盖高端专业测绘、中端精准采集与入门级轻量化作业等不同层级市场需求。多模态灵活作业是该产品矩阵的核心优势:全系设备支持手持、背包、车载、机载、穿戴、机器狗等多种作业形态,可适配室内外场景、地上地下空间、开阔场地与封闭受限空间等各类复杂作业环境,真正实现“所行即所测、所见即所得”的高效采集效果。其中搭载机器狗方案的SLAM200,吸引了不少专业观众驻足了解。
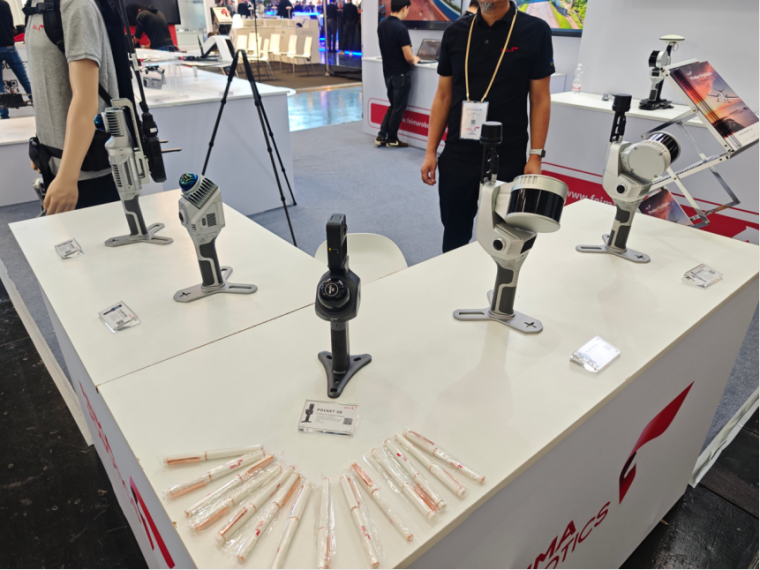
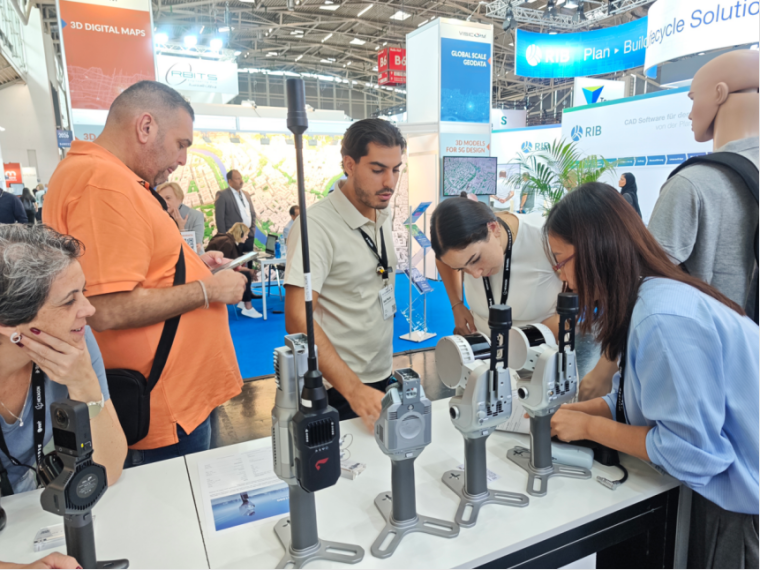
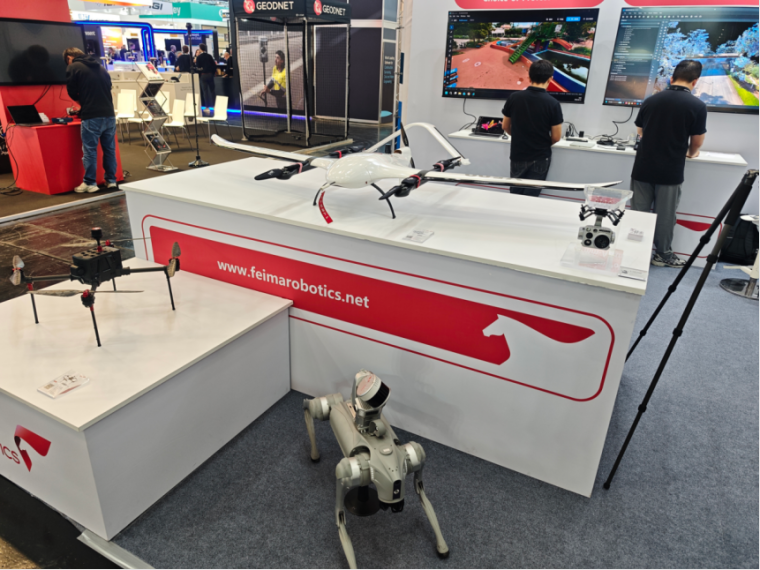
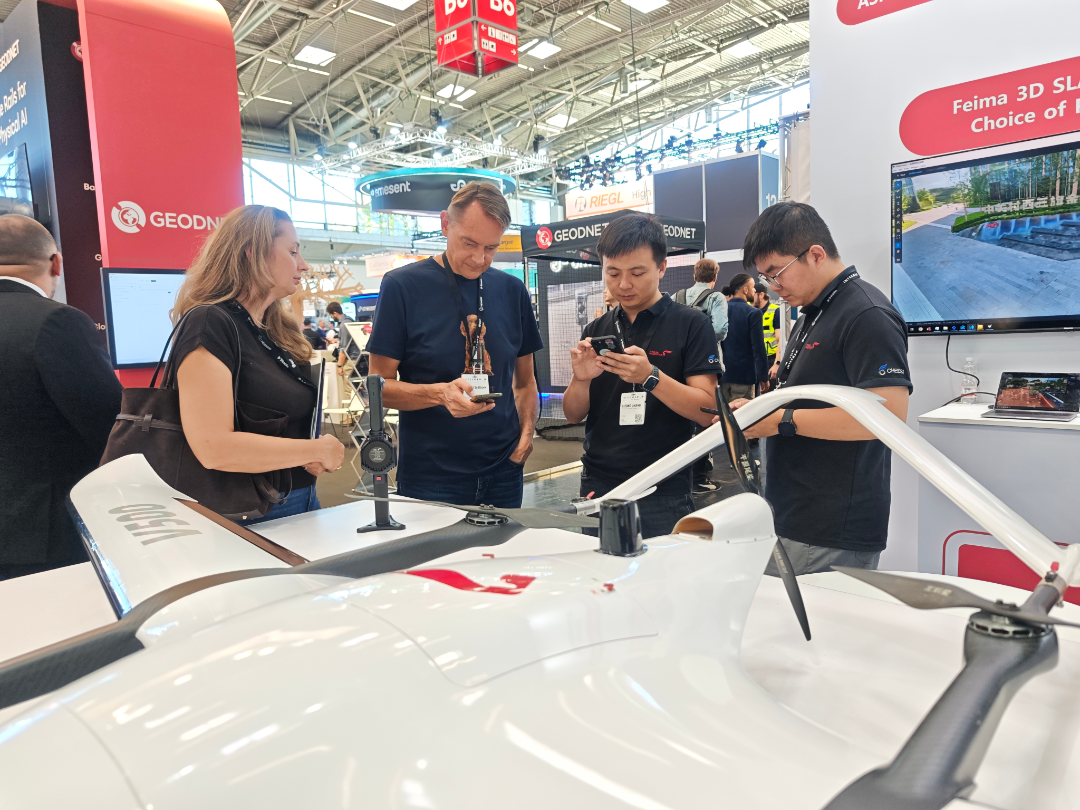
现场还同步展出飞马智能航测/遥感/巡检系统V500、D5000无人机系统及配套载荷,面向全球展示飞马机器人“无人机空中大范围快速普查+手持设备地面精细化补采”的空地一体化空间数据采集方案,充分彰显品牌综合技术实力。
03
全球市场布局:深耕海外市场与服务网络
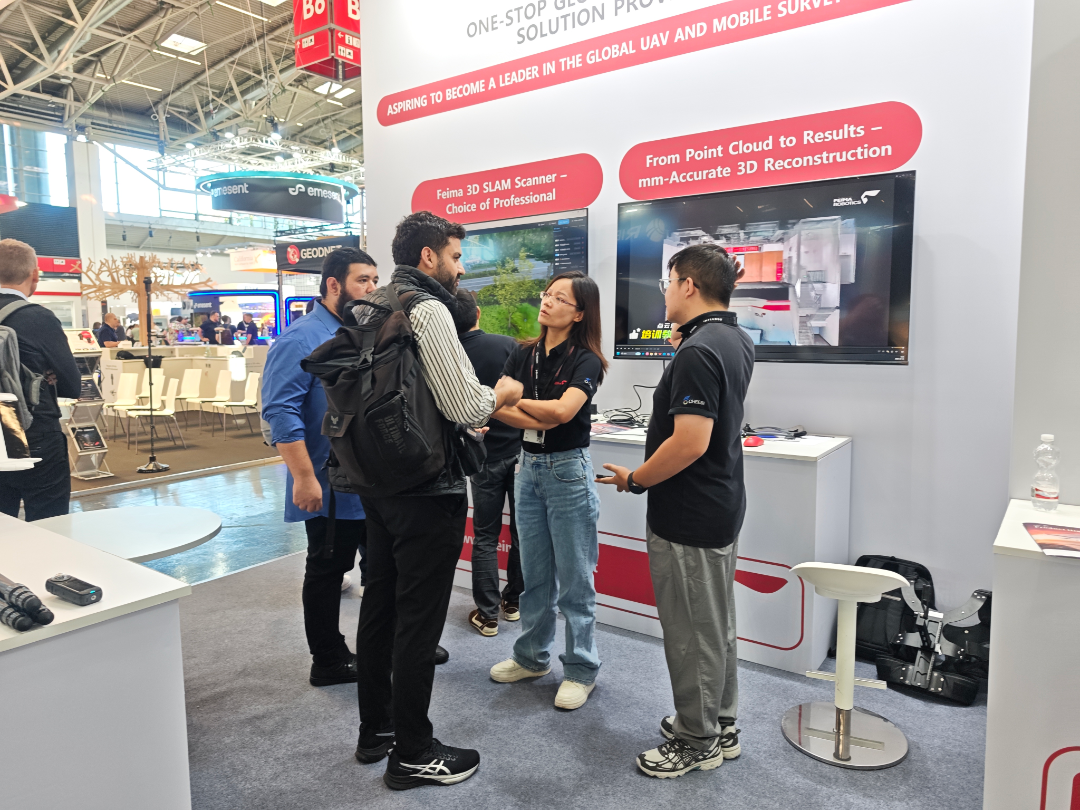
展会期间,飞马机器人与全球各地行业伙伴面对面深度交流,共同探寻市场新机遇。
立足全球测绘地理信息产业变革浪潮,飞马机器人将持续推进全球市场布局,深耕海外市场与本地化服务网络,依托可靠产品与硬核技术实力赋能全球空间信息产业,与全球伙伴携手,共筑地理数字化的广阔未来。
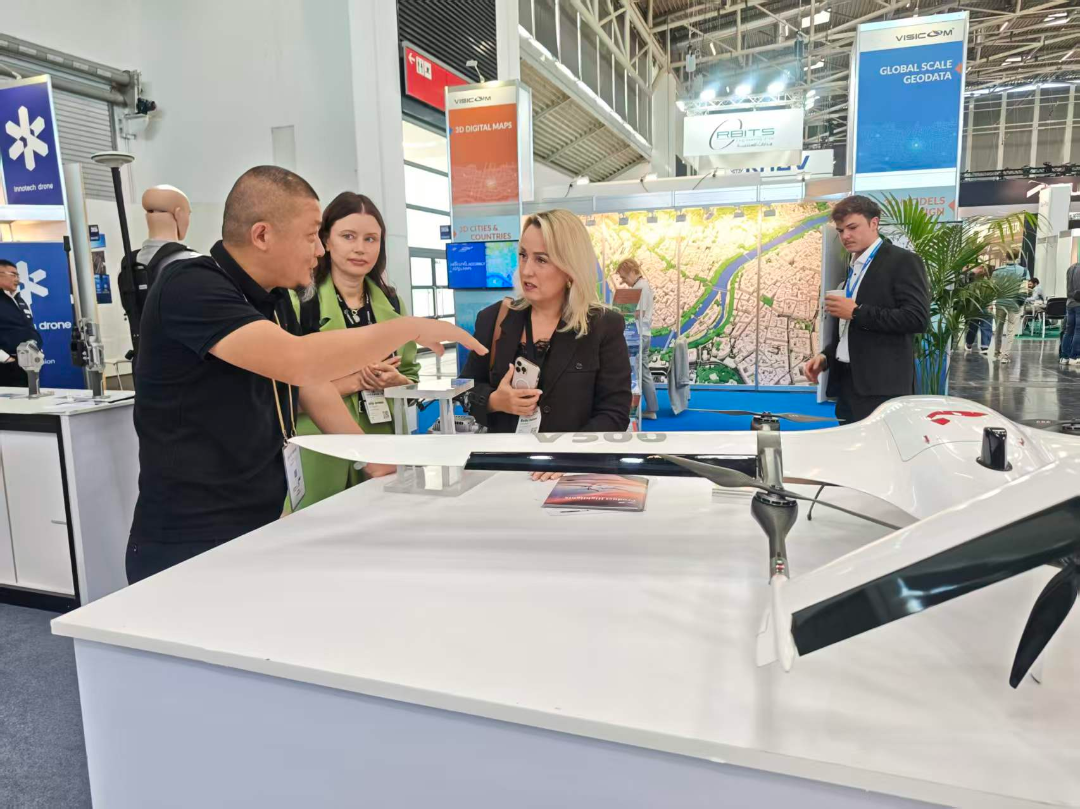
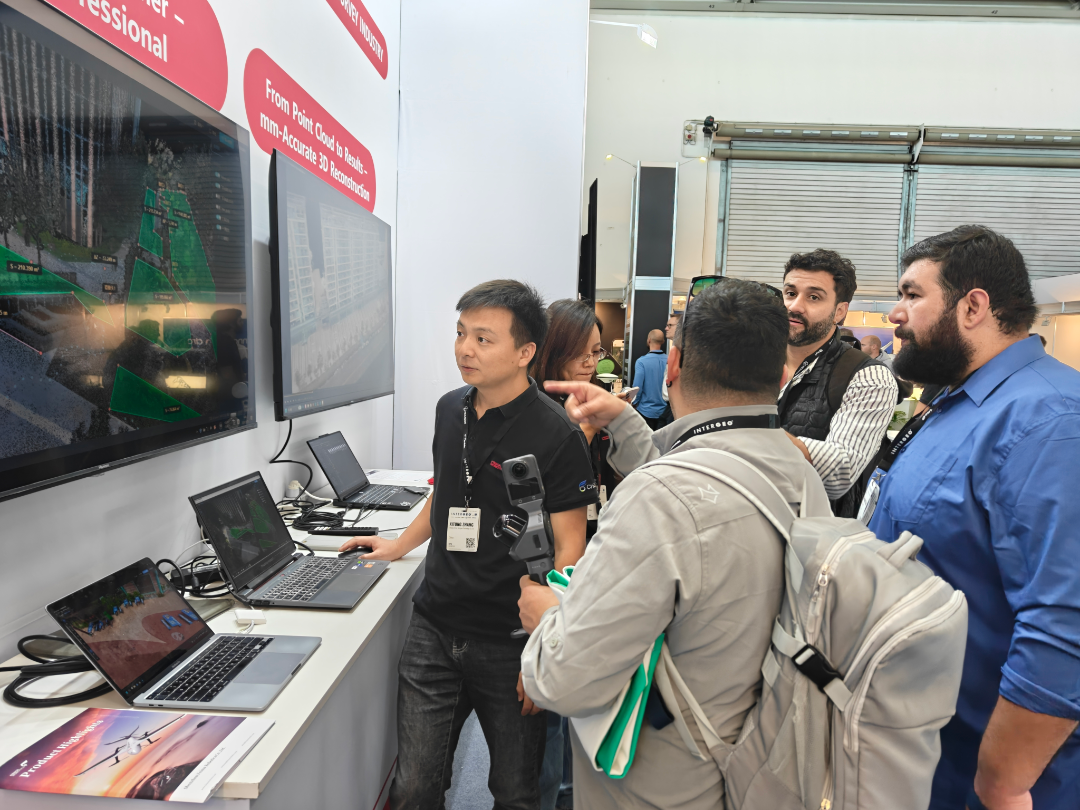
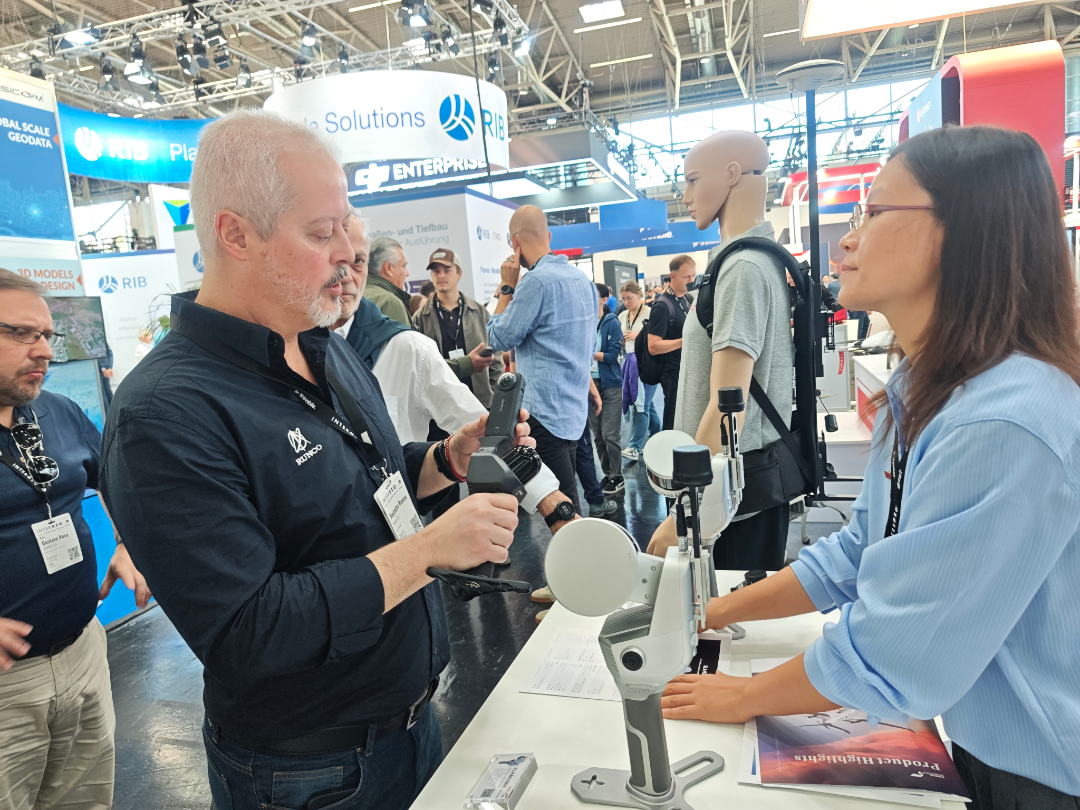
为期三天的INTERGEO 2026已落下帷幕。飞马机器人感谢每一位莅临展位的观众、合作伙伴与代理商,期待与全球伙伴继续携手,共同推动空间信息技术的融合演进与产业应用拓展。