无人机整机
 无人机配件
 无人机服务
 设备与工具
热成像相机能够发现普通图像中很难察觉、甚至完全看不到的温度分布;可见光相机则能更细致地呈现设备、结构及周围环境。在无人机执行任务时,操作员往往需要同时掌握这两类信息。
因此,多光云台相机会提供不同的双通道显示方式。融合画面把热成像与可见光信息组合在一幅图中,分屏画面则独立展示两个通道的画面。它们分别服务于不同的判断环节,很难用一种模式覆盖所有任务。
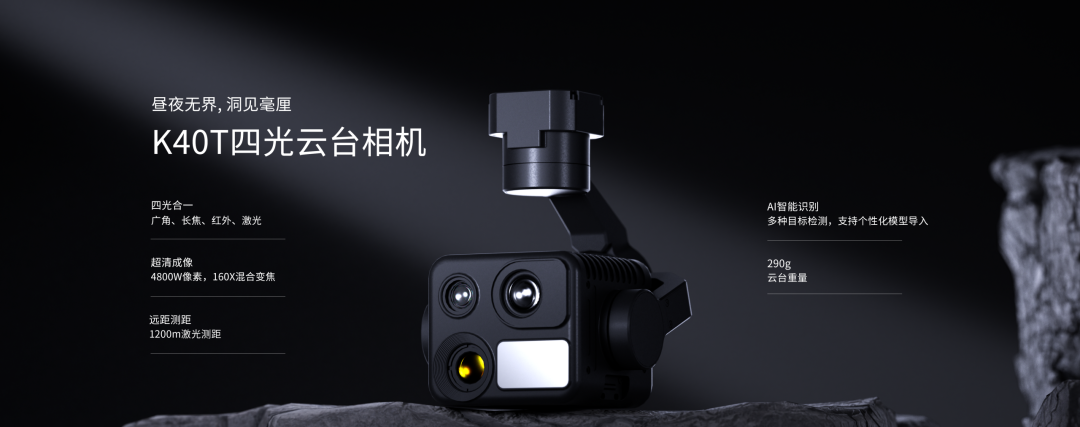
实际作业中,真正需要考虑的是:哪种显示方式能帮助操作员更清楚地发现、定位、核实和记录目标,同时尽量减少歧义。本文结合禾启智能 K40T四光云台相机展开,上篇介绍四种显示输出,以及红外超分融合的完整处理链、分辨率和配准边界;下篇继续讨论分屏、现场流程与采购测试。

|K40T 的四种主要显示输出
多传感器云台相机可以提供多种图像输出。名称相近,数据来源和用途却不相同。
| 显示模式 | 操作员看到什么 | 主要价值 |
| 可见光 | 颜色、形状、文字和表面细节 | 辨认场景、设备及具体部件 |
| 热成像 | 红外探测器数据,经灰度或伪彩色带映射后显示 | 寻找热差异,比较表观温度分布 |
| 红外超分融合 | 把原生热成像图配准后与可见光图像进行融合的图像 | 把放大处理后的热成像画面与可见光细节、场景信息结合起来 |
| 分屏 | 可见光和热成像同时显示,各自保持独立 | 直接比较两路源画面,确认每条信息来自哪个通道 |
可见光回答“这是什么、位于哪里”,热成像呈现热差异和温度分布特征。红外超分融合把两类信息联系起来,分屏则让操作者重新看到清晰的数据边界。四种输出可以在同一项任务中配合使用。
|红外超分融合是如何实现的
K40T的红外超分融合前后衔接两段处理。第一段针对热成像图进行超分处理:系统通过 AI/插值,把热探测器采集的640×512图像转换为1280×1024。图像宽度和高度各扩大一倍,最终输出像素数量变为原来的四倍。可见光传感器同时采集自身画面。
第二段是像素级融合。系统处理两路画面的时序、视场差异、分辨率差异以及两个光学通道之间的物理位置关系,把参与融合的可见光信息映射到热成像场景中的对应位置。配准完成后,专用融合算法生成最终的复合画面。操作员可以调节融合强度,也可以改为分屏显示。
| 技术名称 | 含义 |
| 原生热成像分辨率 | 热探测器实际采集的640×512个样本 |
| 热成像超分辨率 | 通过 AI/插值,把640×512的热成像图转换为1280×1024分辨率 |
| 红外超分融合 | 完成配准后,通过专用算法组合超分热成像画面和可见光图像中的对应信息形成画面融合 |

K40T先把640×512热成像画面处理为1280×1024,再与配准后的可见光图像进行像素级融合。
|像素级融合为什么离不开配准
可见光镜头与热成像镜头安装在不同位置,光轴之间存在物理距离;两路传感器的视场角和分辨率也不同。像素级融合需要先找到同一场景位置在两幅图中的对应关系。
系统可以在某个参考距离上取得良好的对齐效果,目标深度发生变化后仍可能出现残余偏差。近处管道和远处机柜同时进入画面时,一套二维映射很难让所有深度完全重合。无人机、云台或目标运动,两路传感器不同的成像时序,可见光滚动快门、热成像积分时间与处理延迟,也可能造成瞬时错位。
可见光变焦或切换相机后,视场关系随之改变,配准参数可能需要更新。两个光谱通道看到的特征也不总能一一对应:可见光中的涂层边界可能没有温差,热成像画面中的异常区域又可能缺少清晰的表面轮廓。评估融合效果时,实际工作距离、焦段、场景深度和运动状态都应进入测试条件。


在一个参考距离校准的融合画面,面对不同场景深度时仍可能出现残余配准误差。
|融合画面能提供什么
红外、可见光图像融合的目的,是把两个传感器提供的互补信息集中到一幅画面中。热成像通道提供与温度相关的对比,可见光通道提供边缘、纹理和人们熟悉的场景结构。
对无人机操作员而言,融合最直接的价值是加快空间定位。大型设施中的热异常可能很容易发现,却不一定能马上对应到某个接头、面板或具体区域。融合图中的可见光细节能够让这种对应关系更加直观,尤其是在飞行平台或云台运动过程中。但是融合图更适合作为操作辅助画面,如果任务涉及温度判断或巡检证据,仍然需要查看并保存热成像源数据。


不同强度的超分融合